

ในขอบเขตของระบบอัตโนมัติและหุ่นยนต์ เซอร์โวมอเตอร์กำลังต่ำมีบทบาทสำคัญใน มอเตอร์ขนาดกะทัดรัดและประหยัดพลังงานเหล่านี้นำไปใช้ในการใช้งานที่หลากหลาย ตั้งแต่โครงการหุ่นยนต์ขนาดเล็กไปจนถึงระบบกำหนดตำแหน่งที่แม่นยำ ในฐานะซัพพลายเออร์เซอร์โวมอเตอร์กำลังต่ำ ฉันเชี่ยวชาญรอบด้านของมอเตอร์เหล่านี้เป็นอย่างดี รวมถึงวิธีควบคุมมอเตอร์อย่างมีประสิทธิภาพ
ทำความเข้าใจกับเซอร์โวมอเตอร์กำลังต่ำ
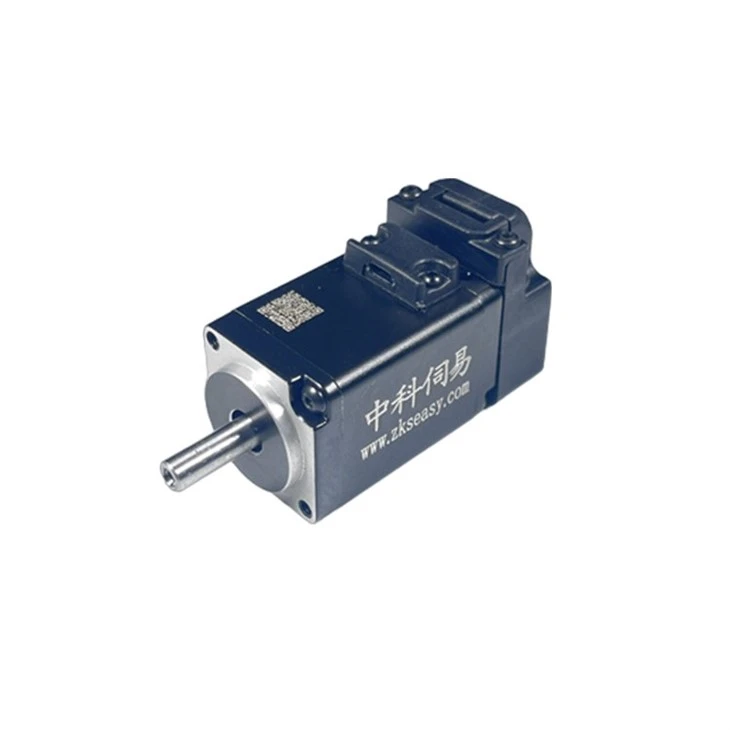
ก่อนที่จะเจาะลึกวิธีการควบคุม จำเป็นต้องเข้าใจคุณลักษณะพื้นฐานของเซอร์โวมอเตอร์กำลังต่ำก่อน โดยทั่วไปเซอร์โวมอเตอร์กำลังต่ำได้รับการออกแบบมาให้ทำงานโดยใช้พลังงานน้อยที่สุด ในขณะที่ยังคงให้การควบคุมตำแหน่ง ความเร็ว และแรงบิดที่แม่นยำ มักใช้ในการใช้งานในพื้นที่และพลังงานมีจำกัด เช่น อุปกรณ์อิเล็กทรอนิกส์สำหรับผู้บริโภค หุ่นยนต์เพื่อการศึกษา และอุปกรณ์ทางการแพทย์ขนาดเล็ก
กลุ่มผลิตภัณฑ์ของเรามีตัวเลือกการใช้พลังงานต่ำที่หลากหลาย เช่นมอเตอร์กระแสตรง 5 วัตต์,มอเตอร์กระแสตรง 10 วัตต์,มอเตอร์กระแสตรง 20 วัตต์,มอเตอร์กระแสตรง 30 วัตต์, และเซอร์โวมอเตอร์ 50w. มอเตอร์แต่ละตัวได้รับการออกแบบทางวิศวกรรมเพื่อตอบสนองความต้องการด้านประสิทธิภาพเฉพาะ เพื่อให้มั่นใจว่าคุณจะพบขนาดที่ลงตัวที่สุดสำหรับโครงการของคุณ
วิธีการควบคุม
การปรับความกว้างพัลส์ (PWM)
การปรับความกว้างพัลส์ (PWM) เป็นหนึ่งในวิธีการทั่วไปในการควบคุมเซอร์โวมอเตอร์พลังงานต่ำ ทำงานโดยการส่งชุดพัลส์ไฟฟ้าไปยังมอเตอร์ โดยที่ความกว้างของแต่ละพัลส์จะเป็นตัวกำหนดตำแหน่งหรือความเร็วของมอเตอร์ โดยพื้นฐานแล้ว PWM จะปรับเปลี่ยนแรงดันไฟฟ้าเฉลี่ยที่ใช้กับมอเตอร์ ซึ่งจะส่งผลต่อประสิทธิภาพการทำงานของมอเตอร์
หากต้องการควบคุมเซอร์โวมอเตอร์โดยใช้ PWM คุณต้องมีไมโครคอนโทรลเลอร์ที่สามารถสร้างสัญญาณ PWM ได้ ตัวอย่างเช่น Arduinos เป็นแพลตฟอร์มยอดนิยมสำหรับจุดประสงค์นี้ เนื่องจากง่ายต่อการเขียนโปรแกรมและมีจำหน่ายกันอย่างแพร่หลาย โดยทั่วไปเซอร์โวมอเตอร์คาดหวังสัญญาณ PWM ที่มีความถี่ประมาณ 50 Hz โดยที่ความกว้างของพัลส์จะแตกต่างกันไประหว่างประมาณ 1 ms ถึง 2 ms เพื่อแสดงตำแหน่งเชิงมุมที่แตกต่างกัน
นี่คือตัวอย่างง่ายๆ ของโค้ด Arduino เพื่อควบคุมเซอร์โวมอเตอร์โดยใช้ PWM:
#include <Servo.h> เซอร์โว myServo; การตั้งค่าเป็นโมฆะ () { myServo.attach (9); // ต่อเซอร์โวเข้ากับพิน 9 } void loop() { myServo.write(0); // ย้ายเซอร์โวไปที่ความล่าช้า 0 องศา (1,000); myServo.write(90); // ย้ายเซอร์โวไปที่ความล่าช้า 90 องศา (1,000); myServo.write(180); // ย้ายเซอร์โวไปที่ความล่าช้า 180 องศา (1,000); }รหัสนี้สาธิตวิธีการควบคุมตำแหน่งของเซอร์โวมอเตอร์โดยใช้ Arduino ได้อย่างง่ายดาย โดยการเปลี่ยนค่าที่ส่งผ่านไปยังเขียน()คุณสามารถตั้งค่าเซอร์โวไปที่ตำแหน่งเชิงมุมต่างๆ ได้
การควบคุมตามสัดส่วน - อินทิกรัล - อนุพันธ์ (PID)
เพื่อการควบคุมที่แม่นยำยิ่งขึ้น โดยเฉพาะอย่างยิ่งในการใช้งานที่มอเตอร์จำเป็นต้องรักษาตำแหน่งหรือความเร็วให้คงที่ภายใต้โหลดที่แตกต่างกัน สามารถใช้การควบคุมตามสัดส่วน - อินทิกรัล - อนุพันธ์ (PID) ได้ การควบคุม PID เป็นกลไกการควบคุมผลป้อนกลับที่คำนวณค่าความผิดพลาดอย่างต่อเนื่อง ซึ่งเป็นผลต่างระหว่างค่าเซ็ตพอยต์ที่ต้องการและเอาต์พุตที่แท้จริงของระบบ
จากนั้นตัวควบคุม PID จะใช้คำศัพท์สามคำ ได้แก่ สัดส่วน อินทิกรัล และอนุพันธ์ เพื่อคำนวณเอาต์พุตการแก้ไขที่ใช้กับมอเตอร์ คำตามสัดส่วนให้การตอบสนองทันทีต่อข้อผิดพลาด คำสำคัญจะสะสมข้อผิดพลาดในอดีตเมื่อเวลาผ่านไปเพื่อกำจัดข้อผิดพลาดในสถานะคงที่ และคำที่เป็นอนุพันธ์จะคาดการณ์ข้อผิดพลาดในอนาคตตามอัตราการเปลี่ยนแปลงของข้อผิดพลาด
การใช้การควบคุม PID สำหรับเซอร์โวมอเตอร์กำลังต่ำต้องมีการตั้งค่าที่ซับซ้อนมากขึ้น คุณต้องมีเซ็นเซอร์ เช่น ตัวเข้ารหัส เพื่อวัดตำแหน่งหรือความเร็วจริงของมอเตอร์ จากนั้น คุณสามารถใช้ไมโครคอนโทรลเลอร์เพื่อคำนวณค่า PID และปรับอินพุตของมอเตอร์ให้สอดคล้องกัน
ข้อควรพิจารณาด้านฮาร์ดแวร์
พาวเวอร์ซัพพลาย
เมื่อควบคุมเซอร์โวมอเตอร์กำลังต่ำ การเลือกแหล่งจ่ายไฟที่เหมาะสมถือเป็นสิ่งสำคัญ แหล่งจ่ายไฟควรสามารถให้แรงดันไฟฟ้าที่เสถียรและมีกระแสไฟฟ้าเพียงพอต่อความต้องการของมอเตอร์ เซอร์โวมอเตอร์กำลังต่ำส่วนใหญ่ทำงานที่แรงดันไฟฟ้าระหว่าง 5V ถึง 12V การใช้แหล่งจ่ายไฟที่ไม่เสถียรอาจทำให้มอเตอร์ทำงานผิดปกติ และอาจทำให้มอเตอร์เสียหายได้
ไดร์เวอร์มอเตอร์
ในหลายกรณี ไมโครคอนโทรลเลอร์เพียงอย่างเดียวไม่สามารถให้กระแสไฟฟ้าเพียงพอที่จะขับเคลื่อนเซอร์โวมอเตอร์ได้โดยตรง จำเป็นต้องใช้ไดรเวอร์มอเตอร์เพื่อขยายสัญญาณควบคุมจากไมโครคอนโทรลเลอร์และจ่ายพลังงานที่จำเป็นให้กับมอเตอร์ มีไดรเวอร์มอเตอร์หลายประเภท เช่น ตัวขับ H-bridge ซึ่งสามารถควบคุมทิศทางและความเร็วของมอเตอร์ได้อย่างมีประสิทธิภาพ

ความปลอดภัยและการบำรุงรักษา
ข้อควรระวังด้านความปลอดภัย
เมื่อทำงานกับเซอร์โวมอเตอร์กำลังต่ำ สิ่งสำคัญคือต้องปฏิบัติตามข้อควรระวังด้านความปลอดภัย หลีกเลี่ยงการสัมผัสมอเตอร์ในขณะที่กำลังทำงาน เนื่องจากอาจทำให้เกิดการไหม้หรือไฟฟ้าช็อตได้ นอกจากนี้ ตรวจสอบให้แน่ใจว่าได้หุ้มฉนวนการเชื่อมต่อไฟฟ้าทั้งหมดอย่างเหมาะสมเพื่อป้องกันการลัดวงจร
การซ่อมบำรุง
การบำรุงรักษาเป็นประจำสามารถยืดอายุการใช้งานของเซอร์โวมอเตอร์ได้ ซึ่งรวมถึงการทำความสะอาดมอเตอร์เพื่อกำจัดฝุ่นและเศษซาก ตรวจสอบการเชื่อมต่อไฟฟ้าว่าแน่นหนา และหล่อลื่นชิ้นส่วนที่เคลื่อนไหวได้หากจำเป็น
การประยุกต์ใช้เซอร์โวมอเตอร์กำลังต่ำ
เซอร์โวมอเตอร์กำลังต่ำมีการใช้งานที่หลากหลาย ในด้านวิทยาการหุ่นยนต์ ใช้เพื่อควบคุมข้อต่อของหุ่นยนต์ขนาดเล็ก ทำให้สามารถเคลื่อนที่ได้อย่างแม่นยำ ในอุตสาหกรรมการบินและอวกาศ พวกมันถูกใช้ในโดรนขนาดเล็กเพื่อควบคุมพื้นผิวการบิน ในภาคระบบอัตโนมัติในบ้าน สามารถใช้เพื่อควบคุมการเปิดและปิดมู่ลี่ ม่าน หรือประตูบานเล็ก
บทสรุป
การควบคุมเซอร์โวมอเตอร์กำลังต่ำต้องมีความเข้าใจคุณลักษณะของมอเตอร์ วิธีการควบคุมที่เหมาะสม และการตั้งค่าฮาร์ดแวร์ที่เหมาะสม ไม่ว่าคุณจะใช้ PWM สำหรับการควบคุมพื้นฐานหรือ PID เพื่อการควบคุมที่แม่นยำยิ่งขึ้น สิ่งสำคัญคือต้องแน่ใจว่ามอเตอร์ทำงานได้อย่างราบรื่นและแม่นยำ
ในฐานะซัพพลายเออร์เซอร์โวมอเตอร์กำลังต่ำ เรามุ่งมั่นที่จะนำเสนอผลิตภัณฑ์คุณภาพสูงและการสนับสนุนทางเทคนิคเพื่อช่วยให้คุณบรรลุเป้าหมายของโครงการ หากคุณสนใจที่จะซื้อเซอร์โวมอเตอร์กำลังต่ำของเรา หรือต้องการข้อมูลเพิ่มเติมเกี่ยวกับการควบคุมมอเตอร์ โปรดติดต่อและเริ่มการสนทนาเรื่องการจัดซื้อจัดจ้าง ทีมผู้เชี่ยวชาญของเราพร้อมที่จะช่วยเหลือคุณในการค้นหาโซลูชันที่ดีที่สุดสำหรับความต้องการเฉพาะของคุณ
อ้างอิง
- Dorf, RC และบิชอป RH (2016) ระบบควบคุมที่ทันสมัย เพียร์สัน.
- คูโอ ก่อนคริสต์ศักราช (2002) ระบบควบคุมอัตโนมัติ ไวลีย์.