

โหลดสูงสุดที่มอเตอร์ DC DC สามารถจัดการได้คืออะไร?
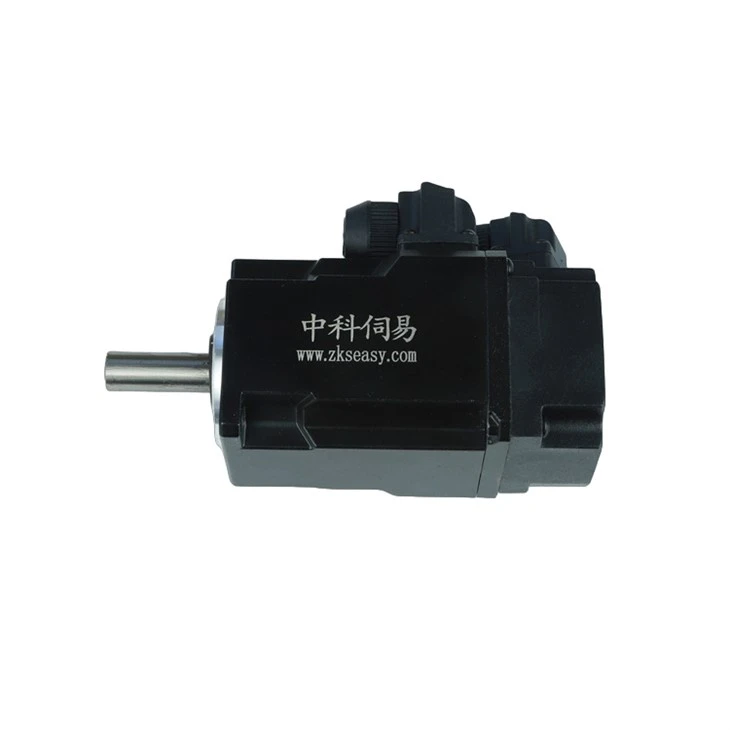
ในฐานะซัพพลายเออร์ของมอเตอร์ DC โดยตรงฉันมักจะได้รับการสอบถามจากลูกค้าเกี่ยวกับการโหลดสูงสุดมอเตอร์เหล่านี้สามารถจัดการได้ การทำความเข้าใจแง่มุมนี้เป็นสิ่งสำคัญสำหรับทุกคนที่ต้องการใช้มอเตอร์เหล่านี้ในแอพพลิเคชั่นต่าง ๆ ไม่ว่าจะเป็นในระบบอัตโนมัติอุตสาหกรรมหุ่นยนต์หรือสนามที่มีความแม่นยำอื่น ๆ
ทำความเข้าใจกับมอเตอร์ DC Direct Direct
ก่อนที่จะเจาะลึกลงไปในความสามารถในการโหลดสูงสุดเราจะเข้าใจสั้น ๆ ว่ากDirect Drive DC Motorเป็น. มอเตอร์ไดรฟ์ไดรฟ์โดยตรงไม่จำเป็นต้องใช้ส่วนประกอบการส่งผ่านระดับกลางเช่นเกียร์เข็มขัดหรือโซ่ มอเตอร์ขับเคลื่อนโหลดโดยตรง การออกแบบนี้มีข้อดีหลายประการรวมถึงประสิทธิภาพสูงการบำรุงรักษาต่ำและการควบคุมที่แม่นยำ การเชื่อมต่อโดยตรงระหว่างมอเตอร์และโหลดทำให้มั่นใจได้ว่ามีการสูญเสียพลังงานน้อยที่สุดเนื่องจากแรงเสียดทานและความไร้ประสิทธิภาพเชิงกลที่เกี่ยวข้องกับระบบไดรฟ์แบบดั้งเดิม

ปัจจัยที่มีผลต่อความสามารถในการโหลดสูงสุด
- แรงบิดมอเตอร์แรงบิดเป็นหนึ่งในปัจจัยที่สำคัญที่สุดในการกำหนดโหลดสูงสุดที่มอเตอร์ DC ไดรฟ์โดยตรงสามารถจัดการได้ แรงบิดเป็นแรงหมุนที่มอเตอร์สามารถสร้างได้ โดยทั่วไปแล้วจะถูกวัดในนิวตัน - เมตร (n · m) ยิ่งมีการจัดอันดับแรงบิดของมอเตอร์มากเท่าใดก็ยิ่งโหลดมากขึ้นเท่านั้น มอเตอร์ที่มีขนาดทางกายภาพที่ใหญ่ขึ้นและสนามแม่เหล็กที่ทรงพลังกว่าโดยทั่วไปจะมีความสามารถในการบิดสูงกว่า ตัวอย่างเช่นในแอปพลิเคชั่นอุตสาหกรรมหนักที่ต้องใช้กำลังจำนวนมากในการเคลื่อนย้ายภาระหนักการขับเคลื่อน DC DC DC DRICE สูงเป็นสิ่งจำเป็น
- การจัดอันดับพลังงานคะแนนพลังงานของมอเตอร์ก็มีบทบาทสำคัญเช่นกัน พลังงานคืออัตราที่ทำงานเสร็จแล้วและคำนวณเป็นผลิตภัณฑ์ของแรงบิดและความเร็วเชิงมุม มอเตอร์ที่มีการจัดอันดับพลังงานที่สูงขึ้นสามารถจัดการโหลดได้มากขึ้นในช่วงเวลาที่กำหนด อย่างไรก็ตามสิ่งสำคัญคือต้องทราบว่าพลังงานนั้นเกี่ยวข้องกับความเร็วของมอเตอร์เช่นกัน ด้วยความเร็วที่สูงขึ้นมอเตอร์อาจไม่สามารถสร้างแรงบิดสูงสุดซึ่งสามารถจำกัดความสามารถในการจัดการโหลดได้
- การกระจายความร้อนความร้อนเป็นผลิตภัณฑ์ของการทำงานของมอเตอร์ ในขณะที่มอเตอร์ทำงานเพื่อโหลดโหลดมันจะสร้างความร้อน หากความร้อนไม่กระจายอย่างมีประสิทธิภาพอาจทำให้ประสิทธิภาพของมอเตอร์ลดลงและนำไปสู่ความล้มเหลวของมอเตอร์ ดังนั้นความสามารถของมอเตอร์ในการกระจายความร้อนจึงเป็นปัจจัยสำคัญในการกำหนดความสามารถในการโหลดสูงสุด มอเตอร์ที่มีกลไกการระบายความร้อนที่ดีขึ้นเช่นพัดลมหรืออ่างล้างจานความร้อนสามารถจัดการโหลดที่สูงขึ้นเป็นระยะเวลานานขึ้นโดยไม่ต้องร้อนเกินไป
- โหลดความเฉื่อยโหลดความเฉื่อยหมายถึงความต้านทานของโหลดเพื่อการเปลี่ยนแปลงในการเคลื่อนไหวการหมุน โหลดที่มีความเฉื่อยสูงต้องการแรงบิดมากขึ้นในการเริ่มหยุดหรือเปลี่ยนความเร็ว เมื่อเลือกมอเตอร์ DC DIRE DIRE โดยตรงมันเป็นสิ่งสำคัญที่จะจับคู่กับแรงบิดและคุณลักษณะของมอเตอร์กับความเฉื่อยของโหลด หากความเฉื่อยโหลดสูงเกินไปสำหรับมอเตอร์มอเตอร์อาจดิ้นรนเพื่อเร่งความเร็วหรือชะลอการโหลดอย่างถูกต้องนำไปสู่ประสิทธิภาพที่ลดลงและความเสียหายที่อาจเกิดขึ้นกับมอเตอร์
การคำนวณความสามารถในการโหลดสูงสุด
การคำนวณความสามารถในการโหลดสูงสุดของมอเตอร์ DC ไดรฟ์โดยตรงเป็นกระบวนการที่ซับซ้อนซึ่งเกี่ยวข้องกับการพิจารณาปัจจัยหลายอย่าง นี่คือวิธีการทั่วไป:
- กำหนดข้อกำหนดการโหลดก่อนอื่นคุณต้องเข้าใจธรรมชาติของภาระ ซึ่งรวมถึงประเภทของการเคลื่อนไหว (การหมุนหรือเชิงเส้น) ความเร็วที่ต้องการการเร่งความเร็วและอัตราการชะลอตัวและแรงสูงสุดหรือแรงบิดที่จำเป็นในการเคลื่อนย้ายโหลด ตัวอย่างเช่นในไฟล์บอลสกรูขับเคลื่อนแอคชูเอเตอร์เชิงเส้นแอปพลิเคชันคุณต้องคำนวณแรงเชิงเส้นที่จำเป็นในการเคลื่อนย้ายโหลดไปตามสกรู
- เลือกมอเตอร์ตามแรงบิดและพลังงานเมื่อคุณกำหนดข้อกำหนดการโหลดแล้วคุณสามารถเลือกมอเตอร์ที่มีแรงบิดและการจัดอันดับพลังงานที่เหมาะสม คุณสามารถใช้แรงบิดของมอเตอร์ - เส้นโค้งความเร็วซึ่งแสดงความสัมพันธ์ระหว่างแรงบิดของมอเตอร์กับความเร็ว โดยทั่วไปแล้วเส้นโค้งจะมีค่าแรงบิดสูงสุดซึ่งแสดงถึงแรงบิดสูงสุดที่มอเตอร์สามารถสร้างได้ในช่วงเวลาสั้น ๆ อย่างไรก็ตามสำหรับการทำงานอย่างต่อเนื่องคุณควรพิจารณาคะแนนแรงบิดอย่างต่อเนื่องของมอเตอร์
- บัญชีสำหรับความเฉื่อยและประสิทธิภาพดังที่ได้กล่าวไว้ก่อนหน้านี้ความเฉื่อยโหลดอาจส่งผลกระทบต่อประสิทธิภาพของมอเตอร์อย่างมีนัยสำคัญ คุณต้องคำนวณความเฉื่อยของโหลดและตรวจสอบให้แน่ใจว่ามอเตอร์สามารถจัดการได้ นอกจากนี้คุณควรพิจารณาประสิทธิภาพของมอเตอร์และระบบไดรฟ์ที่เกี่ยวข้อง ประสิทธิภาพคืออัตราส่วนของกำลังขับต่อกำลังไฟและมอเตอร์ประสิทธิภาพที่ต่ำกว่าอาจต้องใช้พลังงานอินพุตมากขึ้นเพื่อขับเคลื่อนโหลดเดียวกัน
แอปพลิเคชันและข้อกำหนดการโหลด
- ระบบอัตโนมัติอุตสาหกรรมในระบบอัตโนมัติอุตสาหกรรมมอเตอร์ไดรฟ์ไดรฟ์โดยตรงถูกนำมาใช้ในแอพพลิเคชั่นต่าง ๆ เช่นระบบสายพานลำเลียงตัวเลือก - และ - วางหุ่นยนต์และไดรฟ์เครื่องมือเครื่องจักร ในระบบสายพานลำเลียงมอเตอร์จำเป็นต้องจัดการกับน้ำหนักของวัสดุที่ขนส่งและเอาชนะแรงเสียดทานในระบบ ข้อกำหนดการโหลดขึ้นอยู่กับความเร็วของสายพานลำเลียงมวลของวัสดุและความยาวของสายพานลำเลียง สำหรับการเลือก - และ - วางหุ่นยนต์มอเตอร์จะต้องสามารถจัดการน้ำหนักของวัตถุที่ถูกเลือกและวางได้เช่นเดียวกับความเฉื่อยของแขนของหุ่นยนต์
- หุ่นยนต์ในหุ่นยนต์โดยเฉพาะอย่างยิ่งในแอปพลิเคชันเช่นMicro Servo Gripperมอเตอร์ไดรฟ์ไดรฟ์โดยตรงต้องให้การควบคุมที่แม่นยำและแรงเพียงพอที่จะยึดวัตถุอย่างแน่นหนา ความสามารถในการโหลดสูงสุดจะถูกกำหนดโดยขนาดและน้ำหนักของวัตถุที่กริปเปอร์ได้รับการออกแบบมาเพื่อจัดการ มอเตอร์ยังต้องสามารถทำงานได้อย่างราบรื่นและตอบสนองอย่างรวดเร็วเพื่อควบคุมสัญญาณ
- อุปกรณ์การแพทย์ในอุปกรณ์การแพทย์เช่นหุ่นยนต์ผ่าตัดและอุปกรณ์การวินิจฉัยจะใช้มอเตอร์ DC DC DC DIRE สำหรับการวางตำแหน่งและการเคลื่อนไหวที่แม่นยำ ข้อกำหนดการโหลดในแอปพลิเคชันเหล่านี้มักจะเฉพาะเจาะจงมากและต้องการการควบคุมที่มีความแม่นยำสูง มอเตอร์จะต้องสามารถจัดการน้ำหนักของส่วนประกอบอุปกรณ์และโหลดเพิ่มเติมใด ๆ โดยไม่ต้องแนะนำการสั่นสะเทือนหรือความไม่ถูกต้อง
การทดสอบและการตรวจสอบ
เพื่อให้แน่ใจว่ามอเตอร์ DC โดยตรงสามารถจัดการกับโหลดที่ต้องการได้เป็นสิ่งสำคัญที่จะต้องทำการทดสอบและตรวจสอบ สิ่งนี้สามารถเกี่ยวข้องกับการเรียกใช้มอเตอร์ภายใต้เงื่อนไขการโหลดแบบจำลองและตรวจสอบประสิทธิภาพ พารามิเตอร์เช่นแรงบิดความเร็วอุณหภูมิและการใช้พลังงานควรวัดและวิเคราะห์ หากมอเตอร์ล้มเหลวในการปฏิบัติตามข้อกำหนดการโหลดในระหว่างการทดสอบอาจต้องทำการปรับเปลี่ยนเช่นการเลือกมอเตอร์ที่แตกต่างกันหรือปรับเปลี่ยนระบบการจัดการโหลด

บทสรุป
โดยสรุปการโหลดสูงสุดที่มอเตอร์ DC ไดรฟ์โดยตรงสามารถจัดการได้ขึ้นอยู่กับปัจจัยหลายประการรวมถึงแรงบิดของมอเตอร์การจัดอันดับพลังงานการกระจายความร้อนและความเฉื่อยในการโหลด โดยการพิจารณาปัจจัยเหล่านี้อย่างรอบคอบและติดตามการเลือกและกระบวนการคำนวณที่เหมาะสมคุณสามารถมั่นใจได้ว่ามอเตอร์นั้นเหมาะสำหรับแอปพลิเคชันเฉพาะของคุณ
ในฐานะผู้จัดหามอเตอร์ DC DC โดยตรงเรามีมอเตอร์ที่หลากหลายที่มีแรงบิดพลังงานและความเร็วที่แตกต่างกันเพื่อให้เป็นไปตามข้อกำหนดการโหลดต่างๆ หากคุณกำลังมองหามอเตอร์ที่เชื่อถือได้สำหรับโครงการของคุณเราพร้อมให้ความช่วยเหลือ ทีมผู้เชี่ยวชาญของเราสามารถช่วยเหลือคุณในการเลือกมอเตอร์ที่เหมาะสมตามข้อกำหนดการโหลดเฉพาะและความต้องการของแอปพลิเคชัน ติดต่อเราเพื่อเริ่มการอภิปรายการจัดซื้อจัดจ้างและค้นหามอเตอร์ DC โดยตรงที่สมบูรณ์แบบสำหรับแอปพลิเคชันของคุณ

การอ้างอิง
- Johnson, M. (2018) คู่มือมอเตอร์ไฟฟ้า McGraw - Hill
- Smith, A. (2020) ระบบอัตโนมัติและระบบควบคุมอุตสาหกรรม ไวลีย์
- Brown, R. (2019) หุ่นยนต์: การออกแบบและแอปพลิเคชัน เพียร์สัน